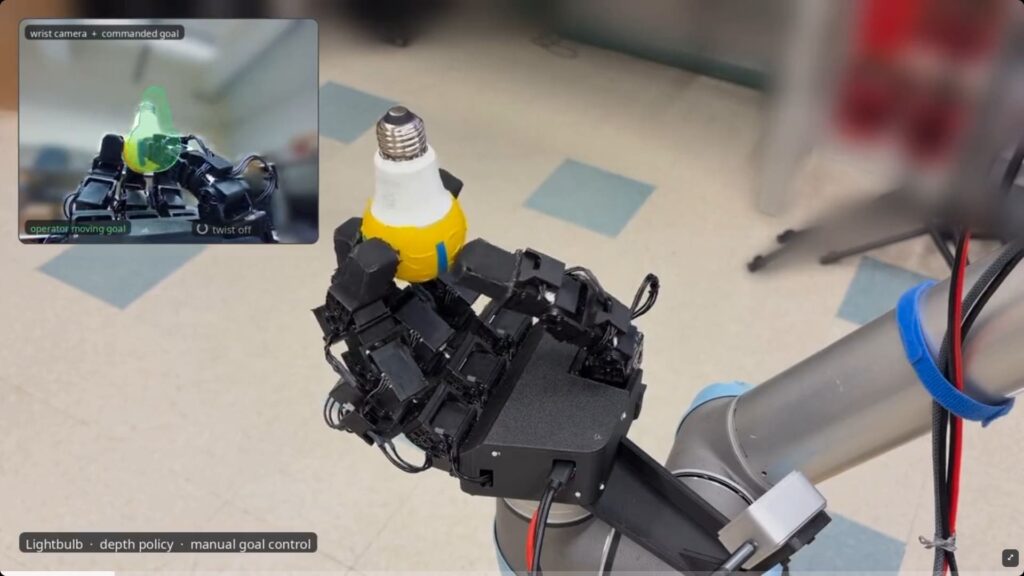
Segurar uma lâmpada com a ponta dos dedos, girá-la até encontrar a posição correta e continuar o movimento sem deixá-la cair parece uma tarefa simples para uma pessoa. Para uma mão robótica, entretanto, cada mudança de posição representa um desafio: os dedos precisam ajustar continuamente a força, a direção e os pontos de contato para impedir que o objeto escorregue.
Pesquisadores das universidades da Califórnia em Berkeley e Davis desenvolveram um sistema de inteligência artificial capaz de realizar movimentos desse tipo e reduzir significativamente o risco de quedas. A tecnologia utiliza uma segunda camada de controle que identifica ações potencialmente perigosas e faz pequenas correções antes que o robô perca o objeto.
Durante os experimentos, o mecanismo reduziu o número de quedas de 16 para apenas quatro em uma comparação de 1.200 metas de movimento, uma diminuição de 75%.
O resultado faz parte de uma avaliação mais ampla, que reuniu 4.800 metas distribuídas entre diferentes configurações, quatro objetos e seis orientações do punho robótico. Ao todo, foram 13,3 horas de testes físicos.
A pesquisa, disponibilizada inicialmente em 27 de outubro de 2026 no repositório científico arXiv e atualizada em 3 de novembro, apresenta o sistema DexSafe, desenvolvido para enfrentar uma dificuldade fundamental da robótica: não basta ensinar uma máquina a alcançar determinada posição. Ela também precisa conseguir fazer isso sem deixar cair o que está segurando.
A equipe disponibilizou gravações das avaliações com lâmpada, faca, pato de borracha e taça, além de experimentos com movimentos do braço e tarefas completas.
Assistir aos vídeos oficiais do DexSafe
Por que manipular objetos ainda é tão difícil para os robôs?
Robôs industriais já conseguem executar movimentos extremamente precisos. Em fábricas, braços automatizados transportam peças, posicionam componentes e repetem operações milhares de vezes.
Mas muitas dessas máquinas utilizam garras especializadas, desenvolvidas para segurar objetos de formatos conhecidos em condições relativamente controladas.
Uma mão robótica com vários dedos enfrenta um problema muito mais complexo.
Ao manipular uma lâmpada, por exemplo, não basta mantê-la presa. O sistema precisa controlar sua orientação, deslocá-la dentro da própria mão e, dependendo da tarefa, girá-la enquanto os dedos alternam seus pontos de contato.
Essas mudanças exigem coordenação entre diversas articulações e uma estimativa constante das forças que atuam sobre o objeto.
O desafio aumenta quando a mão muda de orientação.
Com a palma voltada para cima, a gravidade pode ajudar a sustentar aquilo que está sendo segurado. Quando o punho gira e a palma fica voltada para baixo, os dedos passam a depender muito mais do atrito e da força aplicada para evitar a queda.
Para os pesquisadores, essa diferença representa uma limitação importante dos sistemas atuais de manipulação robótica.
Muitos algoritmos conseguem girar objetos em posições específicas, mas apresentam dificuldades quando precisam executar sequências prolongadas de movimentos, alcançar posições pouco comuns ou responder a mudanças na direção da gravidade.
Foi para investigar essas situações que a equipe escolheu uma mão robótica chamada LEAP, equipada com quatro dedos e 16 graus de liberdade.
Cada grau de liberdade representa uma possibilidade independente de movimento, permitindo que os dedos assumam diferentes configurações.
O objetivo era fazer a máquina deslocar objetos para posições e orientações determinadas dentro do alcance da mão, mesmo quando o punho estivesse inclinado ou virado para baixo.
A mão aprendeu os movimentos em um ambiente virtual
Em vez de ensinar os movimentos por meio de demonstrações humanas, os pesquisadores utilizaram aprendizado por reforço em um ambiente de simulação.
Nesse tipo de treinamento, um algoritmo experimenta diferentes ações e recebe recompensas conforme se aproxima de determinados objetivos.
A mão virtual foi treinada para mover objetos entre os dedos, alcançar posições específicas e evitar perder contato com aquilo que estava segurando.
O processo utilizou conjuntos de posições e formas de segurar objetos gerados computacionalmente, permitindo explorar uma grande variedade de situações.
Uma das estratégias mais importantes envolveu modificar gradualmente as condições de atrito.
Na prática, os pesquisadores ajustaram a dificuldade das simulações para que o sistema aprendesse a manipular objetos sob diferentes condições de contato.
Isso ajudou a desenvolver movimentos capazes de lidar com mudanças de posição sem depender exclusivamente da sustentação oferecida pela palma.
Depois do treinamento, os algoritmos foram transferidos para a mão robótica real.
Essa etapa é conhecida como transferência sim-to-real, quando habilidades desenvolvidas em um ambiente virtual são utilizadas em um equipamento físico.
A equipe conseguiu realizar essa transferência sem precisar de uma nova etapa de aprendizado baseada em demonstrações humanas no robô real.
Entretanto, ensinar a máquina a alcançar uma posição ainda não resolvia completamente o problema.
Mesmo quando o movimento parecia correto, o objeto poderia escorregar durante uma mudança de apoio.
A solução foi acrescentar outro sistema de inteligência artificial, responsável exclusivamente por reduzir o risco de queda.
Um segundo sistema corrige movimentos perigosos
O mecanismo de segurança recebeu o nome ResSafe e funciona como uma camada adicional sobre o controlador principal.
Enquanto o primeiro algoritmo decide como os dedos devem se mover para alcançar a posição desejada, o segundo avalia se a ação proposta pode comprometer a estabilidade do objeto.
Quando identifica uma situação de risco, o filtro realiza uma correção no comando antes que ele seja executado.
A ideia é preservar a habilidade aprendida pelo controlador principal, modificando apenas o necessário para tornar o movimento mais seguro.
Essa separação é uma das características centrais do projeto.
O filtro não precisa aprender novamente como posicionar uma lâmpada, segurar uma faca ou girar uma taça. Seu treinamento se concentra em manter o objeto na mão.
Outra vantagem é a possibilidade de ajustar o grau de cautela do sistema.
Os pesquisadores podem alterar um parâmetro que determina quanto o filtro está autorizado a interferir nas decisões do controlador.
Uma configuração mais conservadora prioriza a estabilidade e tende a evitar movimentos arriscados. Uma configuração mais permissiva deixa o robô perseguir seus objetivos com maior liberdade, mas pode aumentar a chance de queda.
Esse equilíbrio é importante porque um sistema excessivamente cauteloso poderia simplesmente evitar movimentos difíceis.
O desafio não está em impedir qualquer ação perigosa. Está em permitir movimentos complexos sem aumentar desnecessariamente a possibilidade de perder o objeto.
Quatro objetos colocaram o sistema à prova
Para avaliar a tecnologia, os cientistas utilizaram uma lâmpada, um pato de borracha, uma faca e uma taça.
A escolha não foi aleatória. Cada objeto apresenta características que exigem estratégias diferentes de manipulação.
A lâmpada possui uma parte arredondada e outra mais estreita, além de exigir cuidado durante movimentos de rotação.
O pato de borracha apresenta uma geometria irregular, que modifica os pontos disponíveis para contato com os dedos.
A faca possui formato alongado, com distribuição de massa e possibilidades de apoio diferentes das encontradas nos outros objetos.
Já a taça combina uma base larga, uma haste estreita e uma parte superior volumosa, tornando determinados movimentos particularmente difíceis.
Os experimentos foram realizados com seis orientações distintas do punho, incluindo posições com a palma voltada para cima, para baixo e para os lados.
Em cada configuração, a mão precisava alcançar uma sequência de 50 metas, com até dez segundos disponíveis para cada tentativa.
Uma meta era considerada alcançada quando o objeto chegava a uma posição situada a até dois centímetros do objetivo, com diferença de orientação inferior a aproximadamente 23 graus.
Quando o objeto caía ou ficava preso em uma configuração inadequada, os pesquisadores reiniciavam a posição da mão para continuar o teste.
Ao todo, a avaliação reuniu 96 sequências e 4.800 metas.
Os cientistas compararam duas formas de controle: uma que recebia informações de posição por meio de câmeras externas de rastreamento e outra que utilizava imagens de profundidade captadas por uma câmera instalada no próprio punho.
Cada modalidade foi avaliada com e sem o filtro de segurança.
Quedas diminuíram 75%, mas a precisão também caiu
Os resultados mostraram que o filtro conseguiu reduzir as quedas de maneira expressiva, especialmente quando o controlador recebia informações precisas das câmeras externas.
Nessa configuração, a mão deixou cair os objetos 16 vezes durante 1.200 metas sem a proteção adicional.
Com o filtro ativado, foram registradas apenas quatro quedas no mesmo conjunto de condições experimentais.
A redução corresponde a 75%. Mas existe um detalhe importante: tornar o sistema mais cauteloso também reduziu sua capacidade de alcançar algumas posições.
Sem o filtro, o robô atingiu 95,2% das metas dentro da margem de precisão estabelecida.
Com a proteção ativada, a taxa caiu para 91,5%.
Isso representa uma perda de 3,7 pontos percentuais na taxa de acerto em troca de uma redução expressiva no número de quedas.
Os pesquisadores também mediram quanto tempo o sistema conseguia funcionar antes de perder um objeto pela primeira vez.
Nesse indicador, o desempenho melhorou. O intervalo médio até a primeira queda passou de 334 para 465 segundos com a utilização do filtro.
Em sequências de 50 metas, o número médio de posições alcançadas antes da primeira queda aumentou de 31,8 para 42,9.
Esses resultados mostram por que a segurança precisa ser analisada separadamente da precisão.
Um robô pode apresentar uma taxa elevada de acerto e, ainda assim, deixar cair um objeto em um momento crítico.
Dependendo da aplicação, a capacidade de completar uma sequência inteira sem acidentes pode ser mais importante do que alcançar todas as posições planejadas com máxima precisão.
Quando a mão depende apenas de sua própria câmera, o desafio aumenta
A segunda modalidade de controle apresentou resultados mais modestos.
Nesse caso, o algoritmo utilizou uma câmera de profundidade instalada no punho para obter informações sobre o objeto, sem receber diretamente sua posição de um sistema externo de rastreamento.
Essa abordagem é especialmente interessante porque reduz a dependência de equipamentos instalados ao redor do robô.
Entretanto, identificar com precisão a posição de um objeto apenas pelas imagens de uma câmera pode ser difícil.
Partes da superfície ficam escondidas pelos dedos, a iluminação interfere na percepção e determinados formatos criam ambiguidades sobre a orientação real.
Sem o filtro, essa modalidade alcançou 71,8% das metas dentro da margem estabelecida.
Com a proteção ativada, o índice caiu para 66,7%. O número de quedas, por outro lado, diminuiu de 88 para 46 nas respectivas avaliações de 1.200 metas.
A redução foi próxima de 48%, inferior aos 75% registrados com o sistema de rastreamento externo. A taça representou uma das maiores dificuldades.
Nos testes com a câmera do punho, ela respondeu por 51 quedas sem a proteção e 40 com o filtro.
O contraste indica que o mecanismo de segurança ainda depende da qualidade das informações recebidas pelo controlador.
Quando o sistema não consegue perceber adequadamente a posição do objeto, evitar quedas se torna uma tarefa muito mais complicada.
Robô conseguiu rosquear uma lâmpada até acendê-la
Além das sequências de movimentos, os pesquisadores realizaram demonstrações de tarefas com várias etapas.
Uma delas envolveu manipular uma lâmpada, ajustar sua posição e rosqueá-la em um soquete até que ela acendesse.
Em outra demonstração, a mão precisava pegar um pato de borracha deitado, mudar sua orientação e colocá-lo em pé.
A equipe também testou a manipulação de uma taça, que precisava ser levantada, girada em 180 graus e depois colocada novamente na orientação anterior.
Essas experiências combinaram os movimentos aprendidos pelos dedos com deslocamentos do braço robótico previamente programados.
Isso significa que o equipamento ainda não planejava sozinho todas as etapas da tarefa. Os movimentos do braço e os objetivos apresentados à mão eram definidos antecipadamente.
Os resultados também mostraram que o filtro de segurança não melhora necessariamente todas as operações.
Na tarefa de rosquear a lâmpada, o sistema conseguiu concluir quatro de cinco tentativas sem o filtro e três de cinco com ele.
Ao colocar o pato de borracha na posição correta, a taxa de sucesso caiu de sete em dez tentativas para três em dez com a proteção ativada.
Esses experimentos envolviam condições diferentes das utilizadas no treinamento principal, o que ajuda a explicar as dificuldades.
O filtro havia aprendido a impedir quedas durante movimentos dentro da mão, mas não necessariamente a lidar com todas as situações envolvidas em pegar objetos, posicioná-los sobre superfícies ou rosquear componentes.
A demonstração é importante justamente por mostrar as possibilidades e os limites da tecnologia.
A mão já consegue realizar movimentos complexos, mas transformar essas habilidades em tarefas completas e confiáveis ainda exige avanços adicionais.
O desafio agora é combinar precisão e segurança
Um dos obstáculos identificados pelos pesquisadores é que os algoritmos ainda precisam de treinamento específico para cada objeto.
A mão aprende a manipular uma lâmpada, uma faca, um pato de borracha ou uma taça utilizando controladores preparados para suas características.
Isso significa que o sistema ainda não possui uma habilidade universal que permita pegar qualquer objeto desconhecido e manipulá-lo com a mesma eficiência.
Outro desafio envolve a diferença entre o ambiente virtual de treinamento e as condições reais de funcionamento.
Embora as simulações consigam reproduzir diferentes níveis de atrito, gravidade e movimento, determinados fatores físicos continuam difíceis de representar perfeitamente.
Pequenas diferenças entre a posição estimada e a posição real de um objeto podem provocar erros que se acumulam durante uma sequência de movimentos.
Os pesquisadores pretendem melhorar a percepção visual, desenvolver controladores capazes de lidar com múltiplos objetos e aumentar a confiabilidade do sistema até alcançar taxas de acerto próximas de 100%, idealmente sem quedas.
Também será necessário avaliar o comportamento da tecnologia fora de ambientes controlados, especialmente em situações nas quais objetos frágeis, pesados ou potencialmente perigosos precisam ser manipulados.
Por enquanto, o DexSafe representa uma demonstração experimental, não uma solução pronta para utilização generalizada em robôs domésticos ou industriais.
O trabalho ainda está disponível como preprint científico, sem confirmação de revisão por pares em periódico.
Mesmo assim, os resultados destacam uma mudança importante na maneira de desenvolver habilidades robóticas.
Durante muito tempo, o principal desafio foi fazer uma máquina alcançar determinada posição ou executar um movimento complexo.
Agora, os pesquisadores começam a tratar a capacidade de evitar acidentes como uma habilidade que precisa ser aprendida e medida separadamente.
A diferença pode parecer pequena, mas é decisiva para o futuro da robótica.
Uma mão artificial capaz de girar uma lâmpada demonstra precisão. Uma mão capaz de fazer isso repetidamente, sem deixá-la cair, começa a demonstrar confiabilidade.
Fonte científica: Chuang, Ian; Shah, Hiya; Chilamkur, Vamsi; Soltani, Iman; Tomlin, Claire. Dexterous In-Hand Object Pose Reaching with Learned Safety Filters. arXiv, preprint apresentado em 27 de outubro de 2026 e atualizado em 3 de novembro de 2026. Acessar o estudo científico original.
Versão científica aberta: Consultar o texto completo do estudo no arXiv.
Demonstrações científicas: Chuang, Ian e colaboradores. DexSafe — Dexterous In-Hand Object Pose Reaching with Learned Safety Filters. Projeto desenvolvido por pesquisadores da Universidade da Califórnia em Berkeley e Davis. Assistir aos experimentos reais e acessar a demonstração interativa.